多模态 BEV 感知鲁棒性
研究问题: 恶劣天气与传感器失效时 BEV 检测性能下降明显。
Research Gap: 融合策略缺少对失效模态的显式建模。
核心方法: 模态缺失条件下的稳健 BEV 融合。
创新点: 可诊断的模态可靠性估计。
推荐 Baseline: BEVFormer / BEVFusion
潜在实验: nuScenes NDS、模态缺失消融。
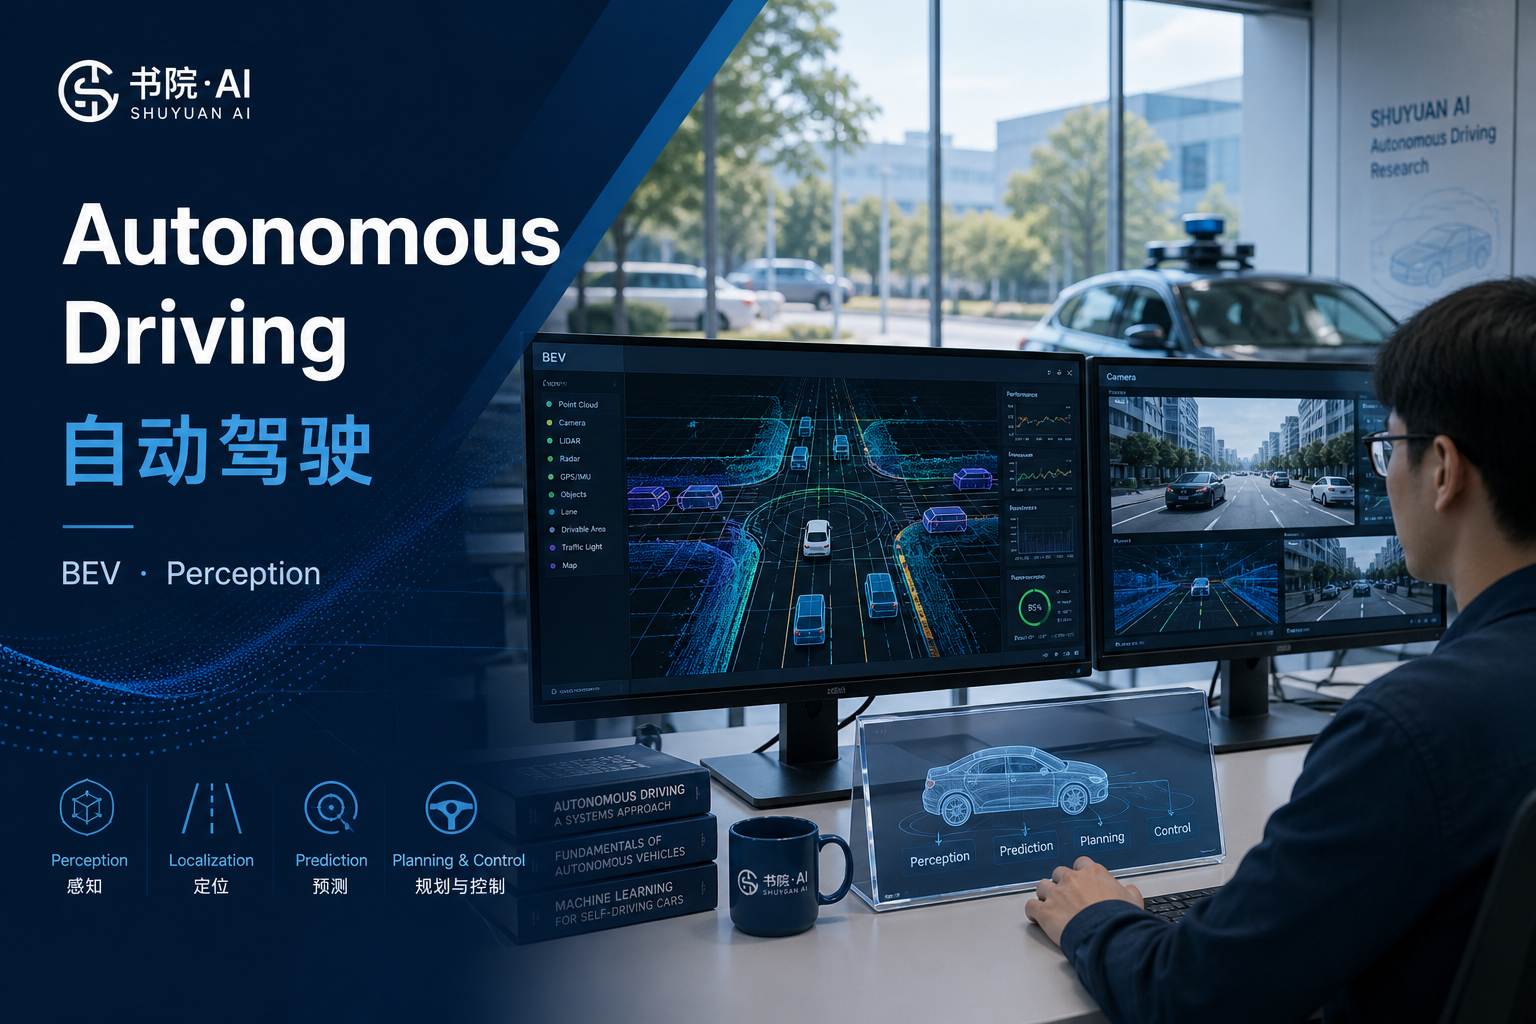
研究问题: 恶劣天气与传感器失效时 BEV 检测性能下降明显。
Research Gap: 融合策略缺少对失效模态的显式建模。
核心方法: 模态缺失条件下的稳健 BEV 融合。
创新点: 可诊断的模态可靠性估计。
推荐 Baseline: BEVFormer / BEVFusion
潜在实验: nuScenes NDS、模态缺失消融。